Píldora técnica — escucha este artículo en 1 minuto, con las voces de Samuel y Marcela.
Una lámina ligeramente arqueada, una pieza natural con variaciones de altura o un tablero de gran formato pueden sacar el material de la zona de enfoque y producir líneas más anchas, grabados desiguales o cortes inconsistentes. La idea de instalar un compensador de eje Z láser con un sensor de tiempo de vuelo, conocido como ToF, parece sencilla: medir la superficie y subir o bajar la mesa o el cabezal. En la práctica, el reto no está solamente en medir una distancia, sino en hacerlo desde una posición útil, convertir esa lectura al punto donde incide el láser y coordinar el movimiento Z con los ejes X e Y sin introducir vibraciones, retrasos ni riesgos de colisión.
Las conversaciones técnicas de la comunidad señalan correctamente los principales obstáculos: velocidad de respuesta, ubicación del detector, dirección de medición, irregularidad del material y posibilidad de bloquear el haz. A partir de estos problemas, veremos cómo diseñar un sistema realista, cuándo conviene seguir la superficie en tiempo real y cuándo es mejor crear previamente un mapa de alturas.
¿Qué es un compensador de eje Z basado en ToF?
Un sensor ToF emite luz y estima la distancia a partir del tiempo que tarda la señal en viajar hasta una superficie y regresar. Según el tipo de componente, puede entregar una lectura puntual, una pequeña matriz de profundidades o datos procesados mediante una interfaz digital o analógica.
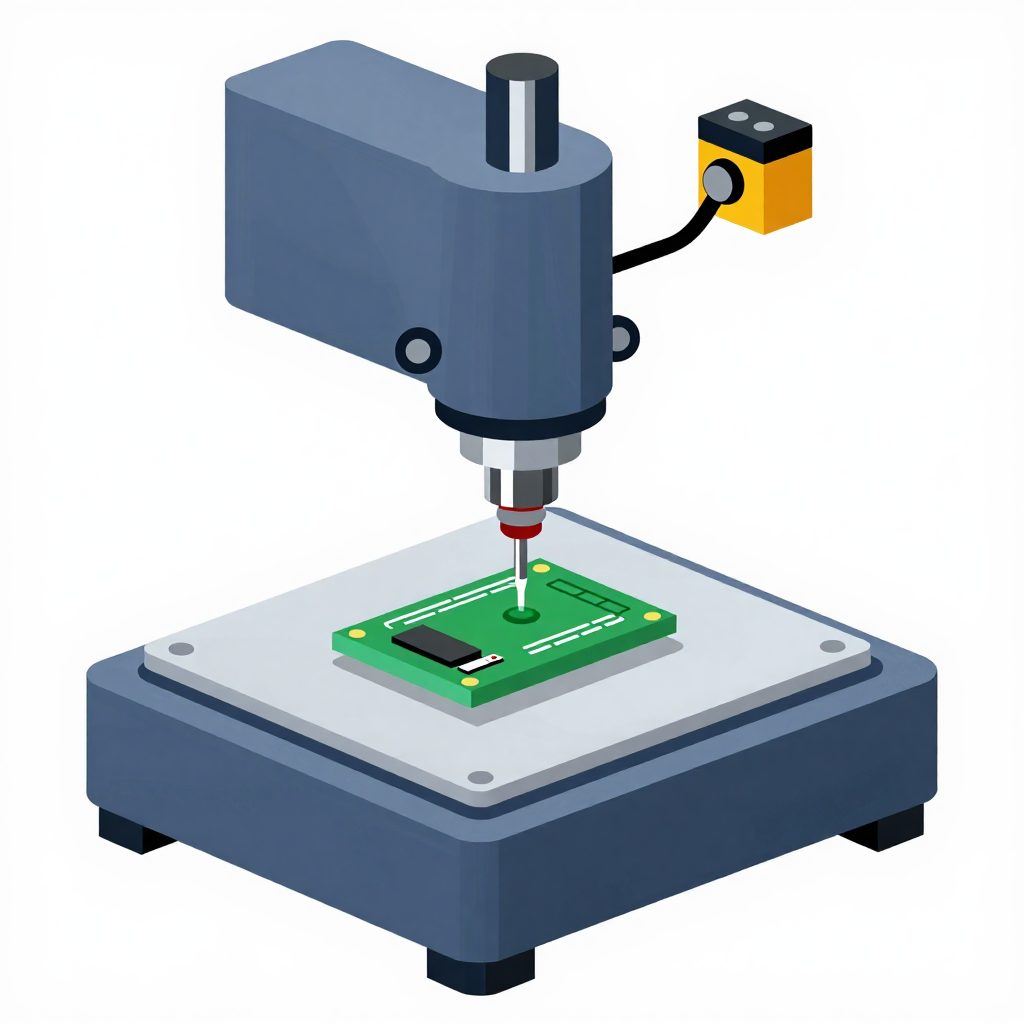
En una máquina láser, esa distancia puede utilizarse para conservar aproximadamente constante la separación entre la óptica de enfoque y el material. El sistema completo necesita, como mínimo:
- Un sensor ToF adecuado para la superficie y el entorno de trabajo.
- Un soporte rígido que mantenga una geometría conocida respecto a la boquilla o al punto de trabajo.
- Un controlador capaz de filtrar las mediciones y calcular la corrección.
- Un eje Z motorizado con suficiente resolución, rigidez y velocidad.
- Límites físicos, finales de carrera y una estrategia de parada segura.
- Integración con el flujo de trabajo del controlador láser.
El sensor no cambia la distancia focal de la lente. Lo que hace el compensador es reposicionar el material, el cabezal o la óptica para mantener la superficie cerca del plano focal definido durante la calibración.
Por qué no existe un diseño realmente universal
La palabra “universal” debe tratarse con precaución. Una solución para grabar madera irregular en un láser CO2 no necesariamente funciona sobre acrílico transparente, metal reflectante o una pieza con cambios abruptos. Tampoco es equivalente a los controles capacitivos de altura utilizados en determinados sistemas industriales de corte de metal.
Velocidad de respuesta del sistema
La frecuencia de lectura del sensor es solo una parte de la respuesta. También intervienen el filtrado, la comunicación, el cálculo, la generación del comando, la aceleración del eje Z y la mecánica que mueve la carga. Un sensor rápido no compensa una mesa pesada que necesita tiempo para cambiar de dirección.
Cuanto mayor sea la velocidad XY y más corto sea el relieve que debe seguirse, mayor tendrá que ser el ancho de banda del sistema. Intentar copiar cada pequeña textura puede provocar oscilaciones y desgaste sin mejorar el enfoque. El objetivo debe ser corregir variaciones relevantes de forma, no perseguir rugosidad superficial.
Posición del sensor y error geométrico
El lugar ideal para medir la altura sería exactamente donde incide el haz, pero allí el sensor podría obstruir la trayectoria óptica o quedar expuesto al humo y a la energía reflejada. Por eso suele montarse a un lado del cabezal. Esta separación genera un desfase espacial: el sensor mide un punto que el láser alcanzará antes o después, dependiendo de la dirección del movimiento.
Si el cabezal invierte su dirección, el mismo desplazamiento ya no representa una anticipación sino un retraso. Esta es una de las razones por las cuales un seguidor lateral sencillo puede funcionar en una trayectoria controlada y fallar durante un grabado bidireccional.
Comportamiento óptico de la superficie
La madera, el cartón y muchos materiales mates suelen ser más fáciles de medir que las superficies muy oscuras, brillantes, inclinadas, translúcidas o transparentes. El humo, el polvo y los residuos sobre la ventana del sensor también pueden generar lecturas falsas. Antes de elegir un ToF es indispensable probarlo con los materiales reales, no solo sobre una tarjeta blanca en el banco de trabajo.
Limitaciones mecánicas
En algunos láseres CO2, el eje Z mueve toda la mesa. Esa masa puede ser adecuada para ajustar el enfoque antes de iniciar el trabajo, pero no para realizar correcciones rápidas durante un grabado. Un cabezal Z liviano responde mejor, aunque su instalación modifica la masa del carro, el cableado y posiblemente la alineación óptica. Cualquier cambio debe conservar la rigidez y evitar que la boquilla choque con la pieza.
Dos arquitecturas posibles: seguimiento o mapa de alturas
| Arquitectura | Ventajas | Limitaciones | Uso recomendado |
|---|---|---|---|
| Seguimiento Z en tiempo real | Puede reaccionar durante el proceso y adaptarse a variaciones no escaneadas. | Exige baja latencia, mecánica rápida e integración estrecha con el control de movimiento. | Trayectorias lentas, continuas y con relieve suave. |
| Mapa de alturas previo | Permite filtrar, revisar y validar la superficie antes de encender el láser. | La pieza no debe moverse después del escaneo y el controlador debe aceptar trayectorias con Z. | Grabados sobre superficies conocidas o piezas sujetas de forma estable. |
| Corrección por zonas | Es más simple y no intenta mover Z continuamente. | La compensación es aproximada y puede dejar transiciones visibles. | Láminas grandes con curvatura gradual. |
Para un prototipo, el mapa de alturas previo suele ser la opción más segura. El cabezal recorre una cuadrícula con el láser apagado, registra la superficie y crea una representación interpolada. Después, la trayectoria de trabajo se divide o transforma para asignar una altura Z a cada posición. Esto evita exigir que el sensor, el controlador y el motor reaccionen dentro del mismo ciclo de grabado.
No todos los controladores láser ni todos los flujos de trabajo de LightBurn o RDWorks permiten aplicar una malla Z dinámica de forma nativa. Es necesario verificar las capacidades reales del controlador. En algunos equipos, la opción práctica consiste en trabajar por zonas, ejecutar ajustes entre operaciones o utilizar un controlador externo diseñado para movimiento coordinado. No se debe asumir que conectar un sensor a la máquina hará que el software compense automáticamente.
Arquitectura recomendada del compensador
Una arquitectura robusta separa la adquisición, el cálculo y la seguridad. El sensor envía datos a un microcontrolador o controlador de movimiento; este valida la señal, aplica el filtro, transforma la lectura al sistema de coordenadas del láser y genera una referencia para Z. Los límites duros y la parada de emergencia deben actuar aunque el software de compensación falle.
- Sensor: mide la distancia dentro de un rango en el que su precisión y repetibilidad sean útiles.
- Procesamiento: descarta lecturas inválidas, limita saltos y calcula una altura estimada.
- Transformación geométrica: corrige la separación entre el sensor y el punto del láser.
- Control Z: convierte el error de enfoque en movimiento, respetando velocidad, aceleración y recorrido.
- Supervisión: detiene o pausa el trabajo ante pérdida de señal, exceso de corrección o proximidad peligrosa.
La relación conceptual puede expresarse como error de enfoque = altura objetivo − altura estimada. La referencia Z debe corregirse de manera limitada y suave. No conviene mandar directamente cada lectura cruda al motor porque el ruido del sensor se convertiría en movimiento mecánico.
Diagnóstico y diseño paso a paso
1. Definir el problema que se quiere resolver
Antes de comprar componentes, mida qué tan severa es la variación de altura y determine si aparece entre trabajos, a lo largo de una lámina o dentro de una pieza tridimensional. Para material plano que se arquea, una mejor sujeción con imanes compatibles con la mesa, pesos periféricos o soportes adecuados puede resolver el problema con menos complejidad.
También debe definirse si el objetivo es cortar, grabar líneas o reproducir una imagen. El grabado raster bidireccional plantea mayores dificultades por los cambios de dirección y la velocidad del carro.
2. Evaluar el eje Z existente
- Compruebe qué elemento se mueve: mesa completa, cabezal o conjunto óptico.
- Revise holguras, juego en husillos, sincronización y rigidez.
- Mida de forma experimental cuánto tarda en ejecutar una corrección pequeña sin perder posición.
- Confirme el recorrido disponible y la distancia de seguridad frente a la pieza.
- Verifique que existan finales de carrera y un método de homing repetible.
Si el eje Z no puede seguir las variaciones sin vibrar, una estrategia dinámica no será viable aunque el sensor entregue datos rápidos. En ese caso, utilice un mapa previo, ajustes por zona o mejore primero la mecánica.
3. Seleccionar y probar el sensor ToF
Evalúe el sensor por repetibilidad, campo de visión, rango útil, inmunidad a luz ambiental, frecuencia de actualización e interfaz. Una cifra de alcance máximo no garantiza buen desempeño a la distancia de montaje. Un campo de visión amplio puede mezclar la lectura de la pieza con bordes, agujeros o elementos de sujeción.
Realice pruebas estáticas sobre todas las superficies previstas. Registre lecturas con diferentes inclinaciones, colores y acabados, y repita el ensayo con la extracción y la iluminación de la máquina activas. Si aparecen pérdidas frecuentes o saltos difíciles de detectar, ese sensor no es apropiado para control activo sobre ese material.
4. Diseñar el soporte y medir el offset
El soporte debe ser rígido, ajustable durante la calibración y resistente a vibración. La ventana del sensor necesita protección contra humo y residuos sin añadir una cubierta que altere la medición. No debe invadir la trayectoria del haz ni reducir peligrosamente la separación entre el cabezal y la superficie.
Mida el desplazamiento del sensor respecto al punto de incidencia en X, Y y Z. En un mapa previo, este offset puede corregirse trasladando las coordenadas. En seguimiento activo, además debe considerarse la dirección y el tiempo que transcurre entre la medición y la llegada del láser al mismo punto.
5. Construir primero un mapa de alturas
- Sujete la pieza de modo que no pueda cambiar de posición después del escaneo.
- Haga homing y establezca un origen reproducible.
- Recorra una cuadrícula con el láser desactivado.
- Guarde coordenadas, distancia y estado de validez de cada medición.
- Elimine valores atípicos sin borrar cambios reales de geometría.
- Interpola únicamente dentro de regiones con datos confiables.
- Visualice el mapa y compruebe pendientes y alturas antes de ejecutar el trabajo.
La separación entre puntos depende del detalle de la superficie y de la capacidad mecánica. Una malla demasiado gruesa ignora cambios; una excesivamente fina aumenta el tiempo de escaneo y puede convertir textura o ruido en correcciones inútiles.
6. Calibrar el foco y el cero de Z
Determine el mejor foco mediante una prueba apropiada para la lente, el material y la operación. Esa posición se convierte en la referencia, no la lectura nominal del sensor. Después establezca la correspondencia entre distancia ToF y coordenada Z mediante varios puntos conocidos dentro del recorrido útil.
La calibración debe comprobarse en distintos lugares de la mesa. Si una misma distancia medida produce resultados diferentes según la posición XY, puede existir inclinación de la mesa, desalineación del soporte o deformación mecánica.
7. Implementar límites y respuesta ante fallos
Defina una corrección máxima, una pendiente admisible y un número limitado de lecturas inválidas consecutivas. Ante una pérdida de señal, el sistema no debe asumir que la superficie desapareció ni ordenar un movimiento extremo. La respuesta segura es congelar la compensación, pausar el proceso o detenerlo, según la evaluación de riesgo.
También conviene limitar la velocidad y aceleración de Z, usar una banda muerta para evitar oscilación alrededor del objetivo y aplicar filtrado sin generar un retraso excesivo. Un filtro muy agresivo produce una señal estable, pero puede reaccionar demasiado tarde frente a un cambio real.
Cómo estimar si el seguimiento dinámico es viable
La pregunta clave es cuánto avanza el cabezal durante el retardo total. Conceptualmente, la distancia recorrida durante la respuesta equivale a la velocidad XY multiplicada por la latencia conjunta de medición, procesamiento y movimiento. Si esa distancia es comparable con el tamaño del relieve que se desea seguir, la corrección llegará tarde.
El offset lateral puede utilizarse como anticipación cuando el movimiento mantiene una dirección conocida. Sin embargo, durante un raster bidireccional cambia el signo de esa anticipación. Una solución avanzada puede almacenar las mediciones con sus coordenadas y consultar el valor correspondiente al punto real del láser, en lugar de tratar la lectura actual como si estuviera debajo del haz.
Antes de activar el láser, valide la estrategia con una pieza simulada, recorridos en vacío y registro de datos. Compare la altura ordenada con la medida mediante un instrumento independiente. Solo después deben hacerse pruebas a baja velocidad y potencia apropiada para el material.
Errores comunes que deben evitarse
- Copiar controles de altura para plasma o metal: los sistemas capacitivos y otras tecnologías industriales dependen del proceso y del material; no son una solución universal para madera, acrílico o textiles.
- Ubicar el sensor sin corregir su desplazamiento: medir al lado del cabezal no equivale a medir bajo el punto de incidencia.
- Mover directamente con datos crudos: el ruido causa vibración, oscilación y desgaste.
- Ignorar aceleración y masa: la velocidad nominal del motor no describe la respuesta del conjunto mecánico.
- Intentar seguir la textura: el eje debe compensar la forma general que afecta el foco, no cada irregularidad microscópica.
- Confiar en una sola superficie de prueba: el desempeño ToF cambia con color, brillo, inclinación y transparencia.
- No definir un estado seguro: una lectura fuera de rango nunca debe convertirse en una orden Z ilimitada.
- Suponer compatibilidad de software: confirme si el controlador acepta Z coordinado, comandos durante el trabajo o trayectorias transformadas.
¿Cuándo conviene usar una solución más sencilla?
Si el problema principal son láminas delgadas levantadas en algunos puntos, primero revise la planitud de la cama, la extracción de aire y la sujeción. Para trabajos individuales con altura uniforme puede ser suficiente un calibrador de foco y un ajuste Z antes de iniciar. Si la superficie cambia lentamente, dividir el diseño en zonas con alturas diferentes puede ofrecer una mejora importante sin control en tiempo real.
El compensador ToF aporta mayor valor cuando la geometría es repetible, las piezas se sujetan con estabilidad y el proceso tolera un escaneo previo. Para objetos tridimensionales complejos, además de conservar el foco, debe considerarse que un láser CO2 convencional proyecta el haz en una dirección fija: las caras inclinadas pueden recibir una forma de punto y una densidad de energía diferentes, aunque la distancia focal sea correcta.
Conclusión: medir es solo el comienzo
Diseñar un compensador de eje Z láser requiere tratar el sensor, la mecánica, la geometría y el controlador como un solo sistema. La ruta más prudente consiste en caracterizar el eje Z, validar el ToF sobre materiales reales, corregir el offset, crear un mapa de alturas y añadir límites de seguridad. El seguimiento dinámico debería ser una segunda etapa, justificada por mediciones de latencia y capacidad mecánica.
Si necesita evaluar la viabilidad del proyecto o revisar la mecánica y el control de su equipo, Importasia ofrece máquinas láser CO2, repuestos y soporte técnico especializado en Colombia. Una revisión previa de la aplicación puede ayudar a decidir si conviene automatizar el eje Z, mejorar la sujeción o implementar una estrategia de enfoque por zonas.
Preguntas frecuentes
¿Un sensor ToF puede mantener automáticamente el foco de un láser CO2?
Sí, pero el sensor por sí solo no es suficiente. Se necesita un eje Z capaz de responder, calibración geométrica, filtrado, límites de seguridad y un controlador que pueda coordinar la compensación con el movimiento XY.
¿Es mejor medir en tiempo real o escanear la superficie antes?
Para la mayoría de prototipos, un mapa de alturas previo es más fácil de validar y menos sensible a la latencia. El seguimiento en tiempo real resulta útil solo si la mecánica y el control reaccionan con suficiente rapidez frente al relieve y la velocidad de trabajo.
¿Por qué el sensor ToF no debe instalarse directamente bajo el haz?
Esa posición puede bloquear la trayectoria óptica y exponer el sensor al proceso. Normalmente se instala a un lado, pero entonces es obligatorio corregir el desplazamiento espacial entre la medición y el punto donde incide el láser.
¿El compensador funciona sobre cualquier material?
No necesariamente. Las superficies transparentes, brillantes, muy oscuras o inclinadas pueden causar lecturas inestables, y el humo puede contaminar la ventana del sensor. El sensor debe probarse con cada familia de materiales y acabado antes de usarlo para control activo.